


Todos os Produtos
-
Sensor do inclinômetro de Digitas
-
Sensor análogo do inclinômetro
-
Inclinômetro dinâmico
-
Inclinômetro sem fio
-
Sensor eletrônico do compasso
-
Atitude e direção do sistema de referência
-
Unidade de medida com inércia de IMU
-
Sensor da vibração do acelerômetro
-
Integração do INS de GNSS
-
Sensor do interruptor da inclinação
-
Giroscópio ótico da fibra
-
Microplaqueta do sensor do giroscópio
-
Microplaqueta do acelerômetro
-
Outros
Pessoa de Contato :
Zhang
Número de telefone :
86 18921292620
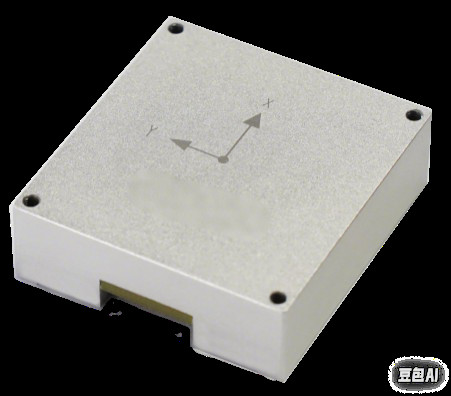
BW-5122-Sistema de navegação integrado de alta precisão MEMS
| Lugar de origem | Jiangsu, China |
|---|---|
| Marca | BWSENSING |
| Número do modelo | BW5122 |
| Quantidade de ordem mínima | 1 PCS |
| Preço | USD 5000-1000 |
| Termos de pagamento | T/T |
Detalhes do produto
| Eixo | Sistema inercial de 3 eixos | Giroscópio tri-axialRango dinâmico | ± 500°/s (personalizável até ± 4000°/s) |
|---|---|---|---|
| Estabilidade do Bias do Giroscópio Triaxial | 5°/h (padrão GJB, média de 10 segundos) | Acelerômetro triaxial Faixa dinâmica | ±16g |
| Temperatura operacional | -40°C+85°C | Estabilidade do Bias do Acelerômetro Triaxial | 0.2 mg (padrão GJB, média de 10 segundos) |
| Interfaces | RS-232, CAN/CAN-FD, PPS e EVENT |
Você pode marcar os produtos de que precisa e se comunicar conosco no quadro de mensagens.
| Estabilidade do viés |
|---|
Descrição de produto
Visão geral do produto
BW-5122 é um sistema de navegação integrado MEMS compacto e de alta precisão desenvolvido de forma independente.Integra uma unidade de medição inercial (IMU) MEMS de alto desempenho e suporta entrada de dados GNSS externosUtilizando algoritmos de fusão de filtros Kalman de várias fontes, ele fornece informações de posicionamento e navegação contínuas e confiáveis de alta precisão em ambientes complexos.Aplicações incluem plataformas de estabilização, robótica e dispositivos portáteis.
Principais características técnicas
Especificações da IMU MEMS:
Giroscópio triaxal Faixa dinâmica: ±500°/s (personalizável até ±4000°/s)
Estabilidade do Bias do Giroscópio Triaxial: 5°/h (padrão da indústria, média de 10 segundos)
Acelerômetro triaxial:
Acelerômetro triaxial Faixa dinâmica: ±16 g
Estabilidade do Bias do Acelerômetro Triaxial: 0,2 mg (padrão da indústria, média de 10 segundos)
Calibração: temperatura e calibração dinâmica a nível de fábrica
Algoritmos avançados
Alinhamento estático/dinâmico adaptativo: otimiza a precisão de orientação em estado de movimento ou estacionário.
Compensação de erros a nível do sistema: corrige automaticamente erros de desalinhamento da instalação e de relação de velocidade das rodas
Fusão de filtros Kalman de várias fontes: integra dados GNSS e IMU para um desempenho robusto em ambientes bloqueados por sinal (por exemplo, túneis, cânions urbanos)
Desempenho em ambientes desafiadores
Precisão de posicionamento da perda de bloqueio: ≤ 0,2% × D (distância percorrida) durante a perda de sinal GNSS
Interfaces: protocolos RS-232, CAN/CAN-FD, PPS e EVENT para integração flexível do sistema.
Funções fundamentais
Saída de navegação contínua: combina dados IMU calibrados na fábrica com GNSS externo (por exemplo, entradas de odômetro e direção) para gerar atualizações de posição, velocidade e atitude de alta frequência.
Validação de dados adaptativa: autoavalia a fiabilidade dos dados através de triagem da eficácia da fonte e compensação de erros
Adaptabilidade a cenários complexos: mantém precisão em ambientes como áreas urbanas densas, florestas e túneis através de fusão de sensores múltiplos e calibração dinâmica
Aplicações
Controle de plataforma estabilizado: voar com alta precisão e rastrear trajetória.
Veículos autônomos: posicionamento sub-métrico em zonas proibidas pelo GNSS.
Máquinas industriais: controlo de movimento de precisão para equipamentos pesados.
Vantagens competitivas
Design miniaturizado: Otimizado para aplicações de espaço limitado (por exemplo, robótica, sistemas portáteis).
Integração rentável: compatível com sensores MEMS de nível industrial e interfaces normalizadas
Alta fiabilidade industrial: funciona em temperaturas extremas (-40°C a +85°C) e resiste a choques/vibrações
Produtos recomendados
