


Todos os Produtos
-
Sensor do inclinômetro de Digitas
-
Sensor análogo do inclinômetro
-
Inclinômetro dinâmico
-
Inclinômetro sem fio
-
Sensor eletrônico do compasso
-
Atitude e direção do sistema de referência
-
Unidade de medida com inércia de IMU
-
Sensor da vibração do acelerômetro
-
Integração do INS de GNSS
-
Sensor do interruptor da inclinação
-
Giroscópio ótico da fibra
-
Microplaqueta do sensor do giroscópio
-
Microplaqueta do acelerômetro
-
Outros
Pessoa de Contato :
Zhang
Número de telefone :
86 18921292620
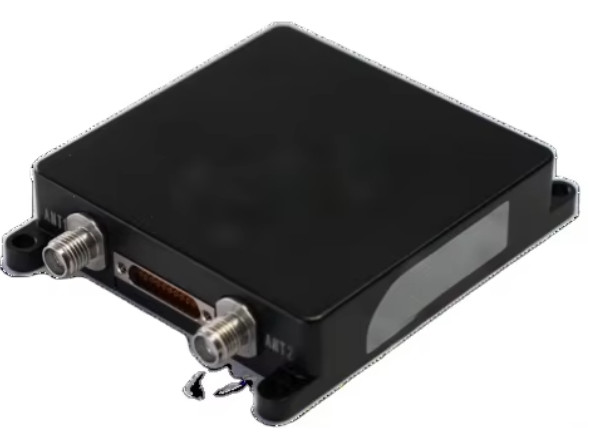
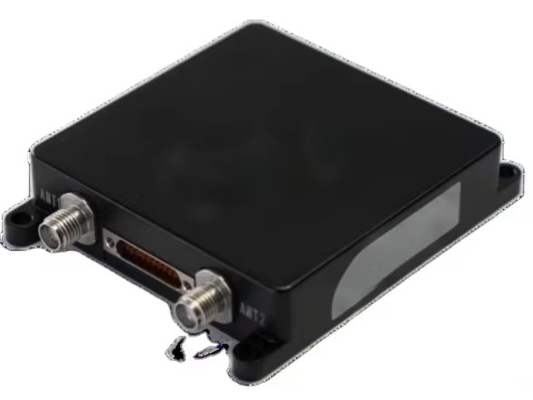
BW-6222-Sistema de navegação integrado MEMS de alta precisão
| Lugar de origem | Jiangsu, China |
|---|---|
| Marca | BWSENSING |
| Número do modelo | BW6222 |
| Quantidade de ordem mínima | 1 PCS |
| Preço | USD 5000-1000 |
| Termos de pagamento | T/T |
Detalhes do produto
| Eixo | Sistema inercial de 3 eixos | GiroscópioRango dinâmico | ±250°/s |
|---|---|---|---|
| Estabilidade do giroscópio | 3°/h (média de 10 segundos) | Acelerômetro Faixa dinâmica | ± 8 g |
| Temperatura operacional | -40°C+85°C | Estabilidade de polarização do acelerômetro | 00,02 mg (média de 10 segundos) |
| Interfaces | RS-232, CAN/CAN-FD, PPS e EVENT |
Você pode marcar os produtos de que precisa e se comunicar conosco no quadro de mensagens.
| Estabilidade do viés |
|---|
Descrição de produto
Visão Geral
O BW-6222 é um sistema de navegação modular MEMS compacto e de alta precisão. Ele integra uma IMU (Unidade de Medição Inercial) MEMS de alta precisão desenvolvida internamente e um módulo GNSS de antena dupla, utilizando algoritmos de fusão de filtro de Kalman de múltiplas fontes para fornecer dados de posicionamento e navegação contínuos, confiáveis e de alta precisão em ambientes complexos. As aplicações incluem comunicações de antena, levantamento e mapeamento, e plataformas de estabilização.
Principais Recursos
Suporte Multi-Constelação: Compatível com os sistemas BDS, GPS, GLONASS, Galileo e QZSS, incluindo satélites BeiDou-3
IMU Calibrada de Fábrica:
Calibração de temperatura e dinâmica para todos os componentes da IMU.
Alinhamento Adaptativo:
Otimização de alinhamento estático/dinâmico para estados de movimento ou estacionário.
Compensação de Erros:
Calibração em nível de sistema para desalinhamento de instalação e erros de relação de velocidade das rodas.
Precisão de Posicionamento:
Erro de posição horizontal ≤0,2% × D (distância percorrida) durante perda de sinal GNSS
Interfaces:
Protocolos RS-232/422, CAN/CAN-FD, PPS e EVENT para integração flexível.
Fonte de Alimentação:
Entrada de ampla faixa de 9–36 V CC para compatibilidade industrial.
Especificações Funcionais
Funções Principais
O sistema combina módulos GNSS de alta precisão (posicionamento em nível de centímetro) com dados de IMU MEMS calibrados de fábrica (opcionalmente aumentados com entradas de odômetro e direção). Algoritmos avançados (filtragem de Kalman de múltiplas fontes, validação de fonte de dados e compensação de erros) garantem precisão sustentada em ambientes desafiadores (por exemplo, cânions urbanos, túneis).
Principais Métricas de Desempenho
Taxas de Atualização de Dados
- Solução GNSS: 20 Hz
- Solução de Navegação: 200 Hz
- Dados GNSS Brutos: 10 Hz
- Dados IMU Brutos: 200 Hz
Vantagens Técnicas
Design Miniaturizado: Dimensões compactas otimizadas para robótica e sistemas portáteis
Suporte de Antena GNSS Dupla: Confiabilidade de posicionamento aprimorada com correções em tempo real (RTK).
Alta Robustez Industrial: Opera em temperaturas de -40°C a +85°C e suporta choques/vibrações (testado de acordo com padrões da indústria)
Aplicações
Comunicações de Antena: Plataformas estabilizadas para terminais terrestres.
Veículos Autônomos: Posicionamento sub-métrica em zonas com negação de GNSS.
Levantamento e Mapeamento: Rastreamento de trajetória de alta precisão.
Maquinário Industrial: Controle de movimento para equipamentos pesados.
Produtos recomendados
